


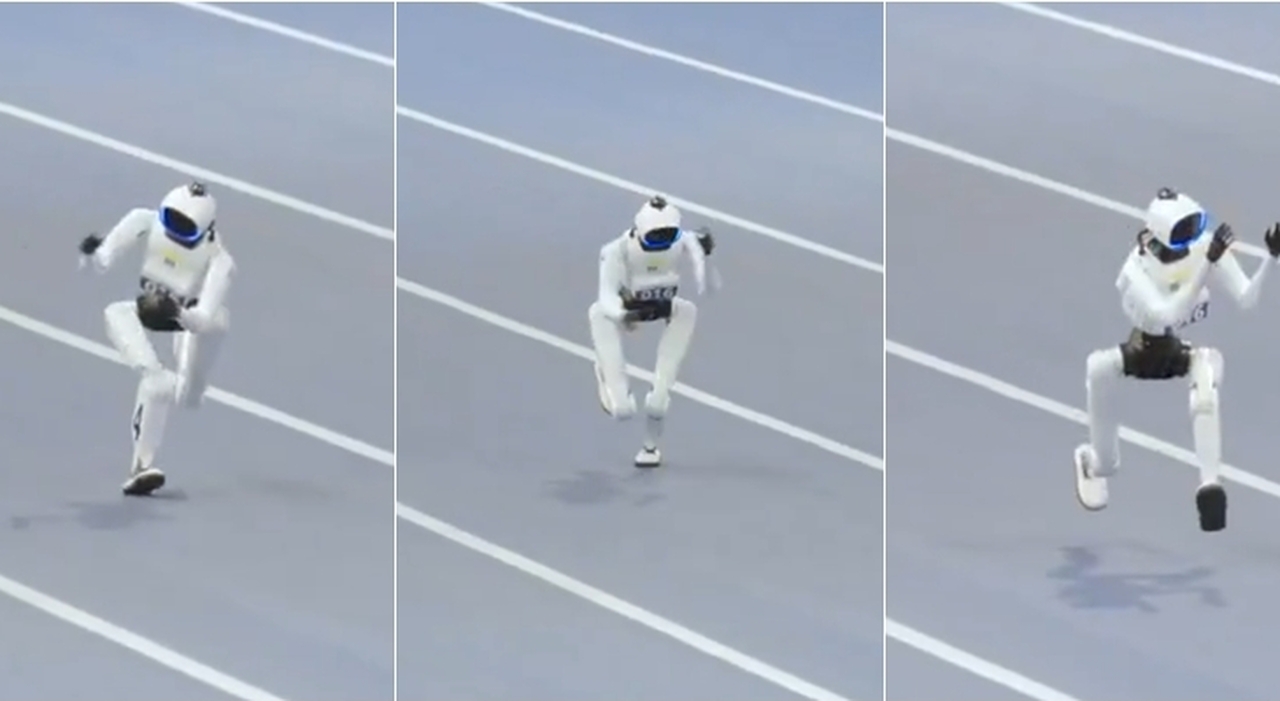
Corre piegato in avanti, con le mani vicino al viso, muovendo il corpo in modo ben diverso da un velocista umano. La tecnica di corsa di Tien Kung Omni non è stata programmata a tavolino: è emersa da un addestramento tramite sistemi di ricompensa. Questa soluzione inconsueta ha permesso all’umanoide di completare i 400 metri rapidamente, riducendo lo stress sulle spalle.
Stile inedito e attenzione mondiale
Il curioso stile di corsa è diventato uno degli aspetti più discussi dei World Humanoid Robot Games 2026 di Pechino. Tien Kung Omni ha raggiunto la finale dei 400 metri nella categoria dei robot piccoli segnando 45,66 secondi.
La postura ha colpito gli spettatori: anziché oscillare le braccia come un atleta, il robot corre con busto inclinato e mani al volto. Sui social cinesi, la posizione è stata paragonata, con ironia, alla corsa «timida» di chi tenta di nascondersi.
L’origine della postura: tecnologia e apprendimento
Dietro questa postura apparentemente buffa si nasconde una chiara motivazione ingegneristica. Han Gang, esperto di algoritmi nel controllo del movimento, ha spiegato che il punto di partenza era imitare i movimenti umani, inclusa l’oscillazione delle braccia.
Sulla distanza dei 400 metri, muovere rapidamente le braccia comportava un sovraccarico sulle spalle, con aumento di temperatura e consumi energetici. In queste condizioni, il robot non riusciva a completare efficacemente la gara.
Ma la soluzione non è arrivata con un algoritmo pre-impostato: in ambiente simulato, attraverso iterazioni continue e ricompense, il sistema ha selezionato una postura auto-ottimizzata.
Tenendo le mani vicino al volto, Tien Kung Omni alleggerisce il carico sulle spalle senza perdere la spinta decisa delle gambe.
Una tecnica che non copia l’uomo
Qui si trova l’aspetto più affascinante: l’AI ha scartato la mera imitazione umana, scegliendo una soluzione più efficace per la meccanica robotica. Non significa che il robot abbia «inventato» consapevolmente la postura. È il processo il protagonista: la selezione iterativa ha favorito ciò che massimizza l’efficienza specifica del modello robotico, non la perfezione biomeccanica umana. Questo esempio dimostra come le macchine possano beneficiare di stili di movimento diversi da quelli umani, per via delle differenti articolazioni, dissipazioni di calore e vincoli energetici.
Progressi nei robot: record e prospettive future
L’insolita corsa di Tien Kung Omni si inserisce in un’edizione dei World Humanoid Robot Games segnata da forti progressi nella velocità e nelle prestazioni. Nella gara dei robot di maggiori dimensioni, Tien Kung Ultra ha stabilito un nuovo record: 38,15 secondi nei 400 metri. L’anno prima, il limite era 1 minuto e 28,03 secondi. Queste manifestazioni non servono solo a stabilire primati. Velocità, equilibrio dinamico e capacità di adattare i movimenti offrono dati cruciali per valutare i progressi dell’AI applicata ai corpi fisici. Così, la corsa “timida” con le mani davanti al viso diventa uno degli esempi più curiosi e simbolici dell’evoluzione nella robotica umanoide.
© RIPRODUZIONE RISERVATA
Leave feedback about this